개요
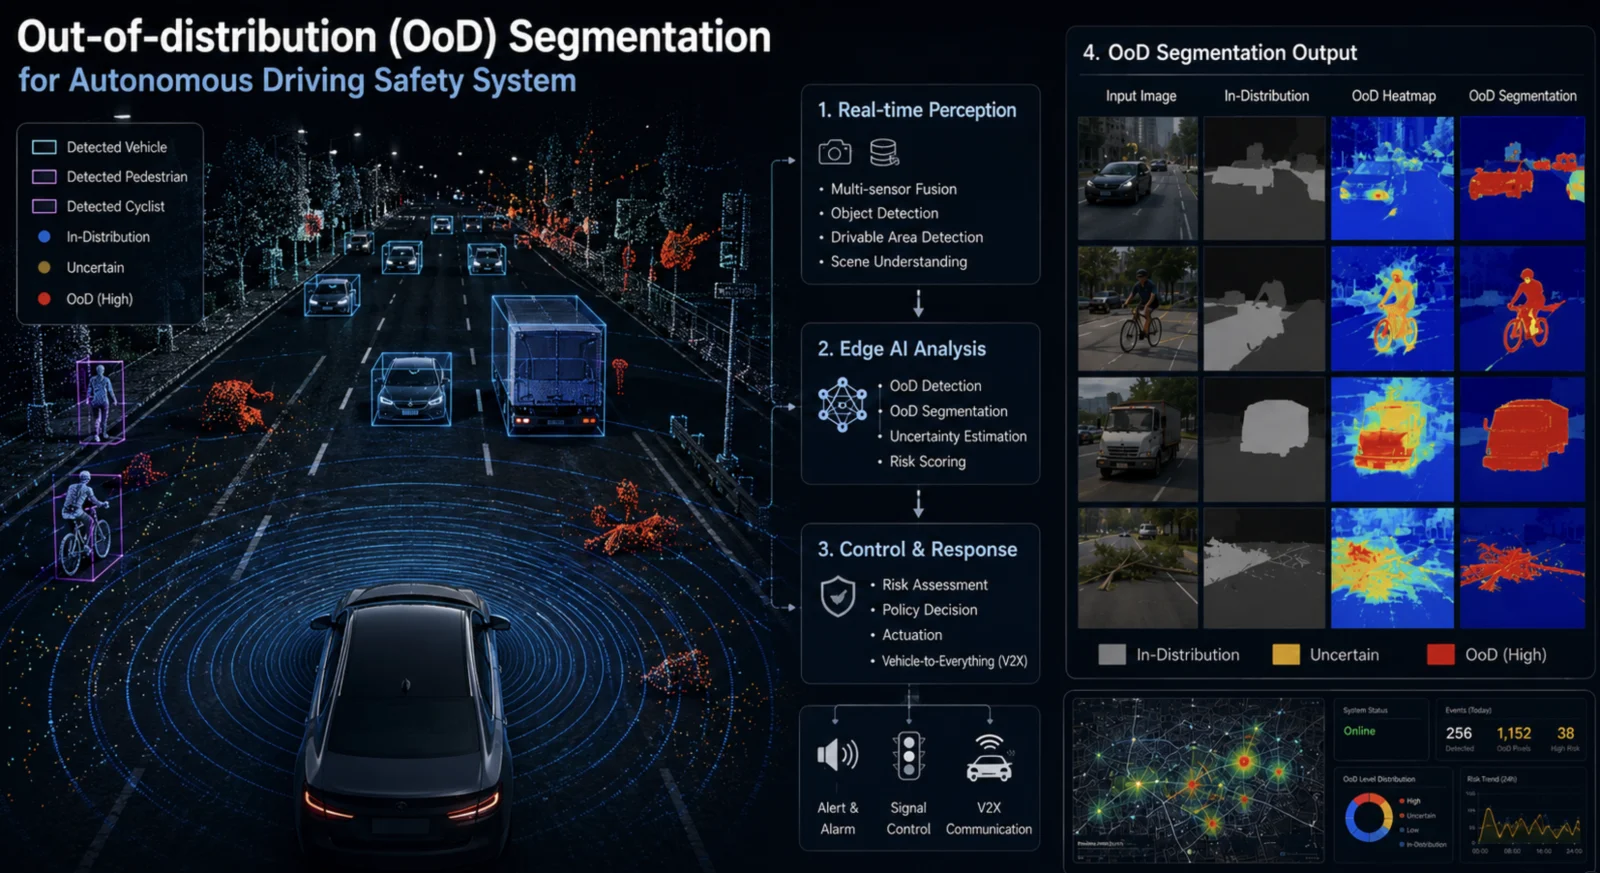
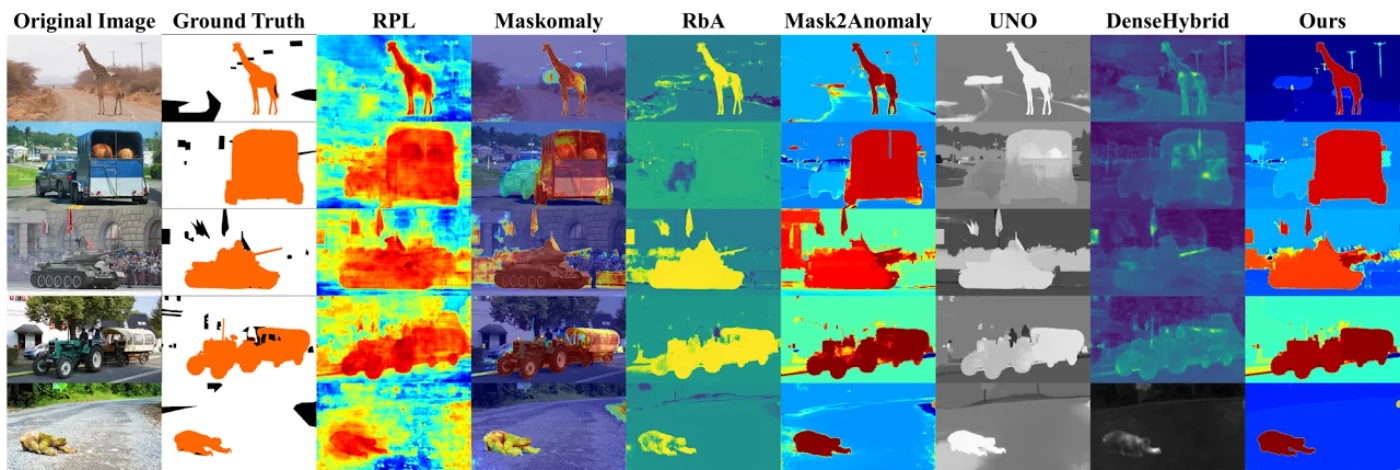
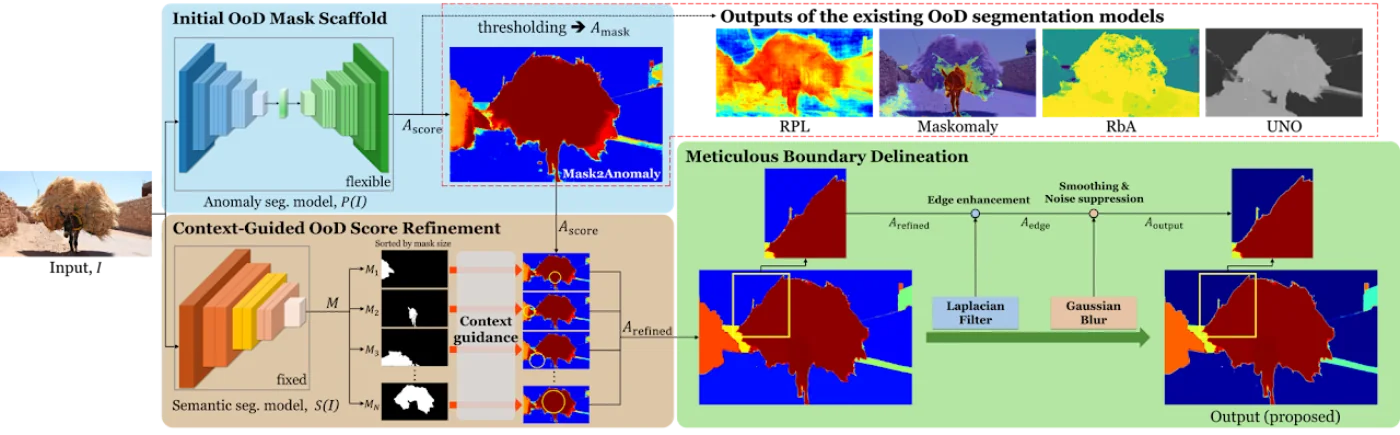
이상 분할, 의미 분할, 경계 정제를 결합한 OoD 분할 파이프라인을 개발합니다. 배포 환경에서 예상 밖 객체나 시각 조건 변화가 나타날 때 인지 사각지대를 줄이는 것이 목표입니다.
연구 설명 더 보기
학습 분포 밖의 낯설고 비정상적인 도로 객체를 자율주행 인지 시스템이 어떻게 감지할 수 있는지 다룹니다.
이 페이지가 답하는 질문
- 자율주행 시스템은 보지 못한 도로 객체를 어떻게 감지할 수 있는가?
- 예상 밖 객체가 나타날 때 OoD 분할 성능을 높이는 방법은 무엇인가?
- 비전 파운데이션 모델은 인지 사각지대를 어떻게 줄이는가?
관련 주제
- OoD 분할
- 이상 탐지
- 자율주행 안전
- 예상 밖 도로 객체
- 비전 강건성
연구 초점
- 구조 일관성과 경계 정밀도를 활용한 OoD 분할 개선
- 새로운 조건에서 인식을 강화하는 비전 파운데이션 모델 활용
- 보지 못한 도로 객체가 나타나는 상황의 신뢰성 평가
기술 키워드
- OoD 분할
- 이상 탐지
- 자율주행
- 인지 안전
- 비전 파운데이션 모델
- AI · 인공지능
- 딥러닝
- 컴퓨터 비전
- 교통 안전
적용 분야
- 자율주행 도로 장면 인지 안전성 향상
- CCTV와 도로변 카메라의 예상 밖 객체 인식
- 도메인 변화에서 모델 강건성 평가
대표 산출물
- Objectomaly: 구조적 일관성과 경계 정밀도를 고려한 객체성 기반 분포 외 객체 분할 정제
- 지능형 교통 시스템을 위한 분포 외 객체 탐지 연구 우수논문상